Un objet connecté Raspberry Pi + GPS + HAT LoRa Dragino qui remonte sa position en LoRaWAN jusqu’à The Things Network (TTN), visualisée en direct sur Cayenne — portée kilométrique, consommation minime.
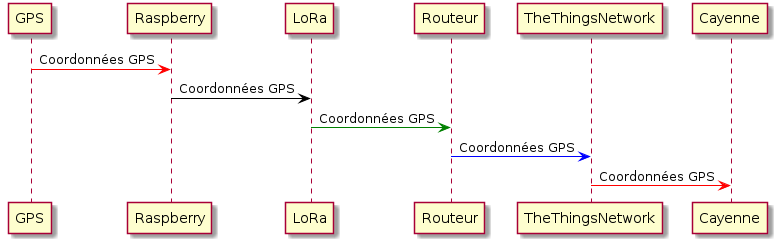
Architecture
flowchart LR
    GPS["GPS (gpsd)"] --> RPI["Raspberry Pi<br/>+ HAT LoRa Dragino"]
    RPI -->|"LoRaWAN (OTAA)"| GW["Passerelle Dragino"]
    GW -->|"UDP 1700"| TTN["The Things Network<br/>eu1.cloud.thethings.network"]
    TTN -->|"intégration"| CAY["Cayenne<br/>(carte GPS live)"]
Image ISO prête à l’emploi : Google Drive.
1. La passerelle Dragino → TTN
**Astuce réseau (UPVD).** Le port **1700** (passerelle → TTN) est souvent bloqué
par les pare-feux d'établissement. La passerelle Dragino est donc connectée à
Internet **via WiFi** (partage de connexion smartphone), qui laisse passer le 1700.
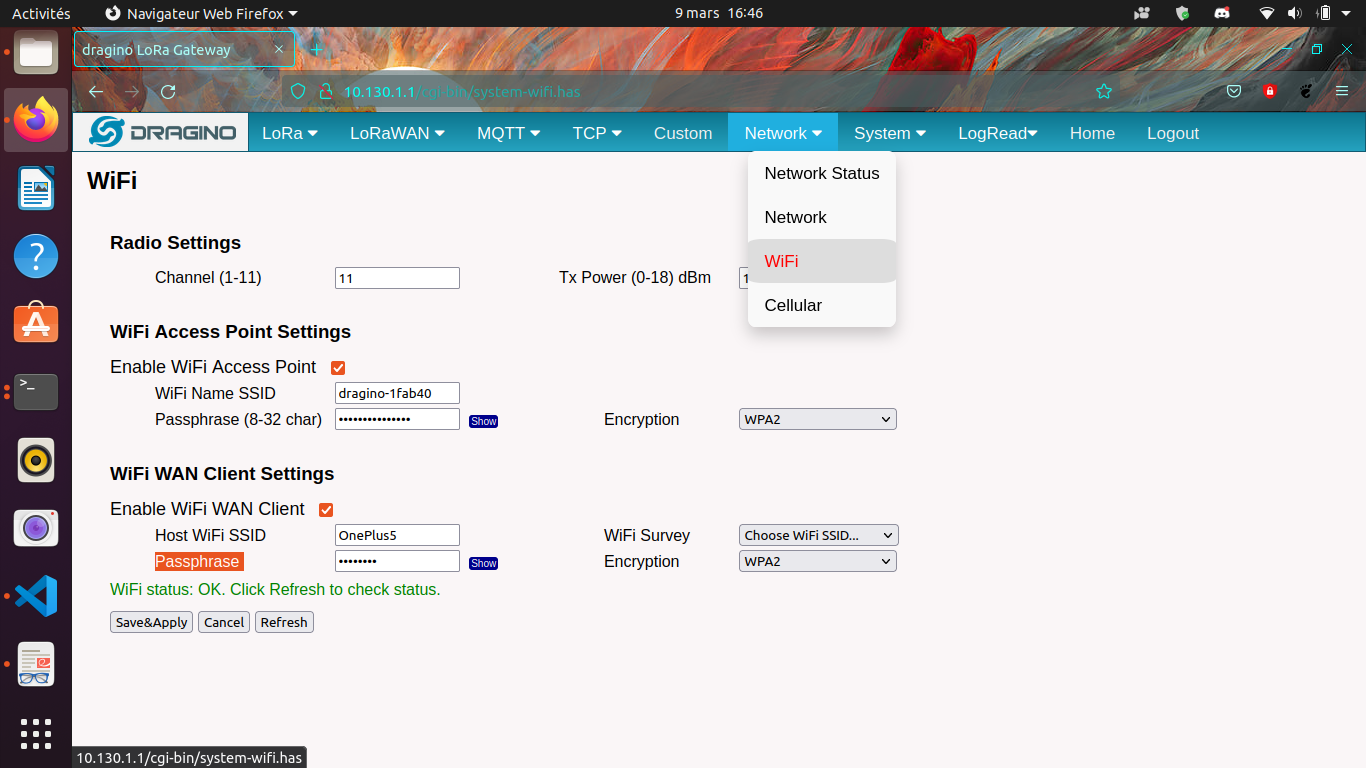
- Alimenter la passerelle (USB-C 5 V / 2 A) → un réseau WiFi
dragino-XXXXXXapparaît ; s’y connecter (mot de passedragino+dragino). - Ouvrir
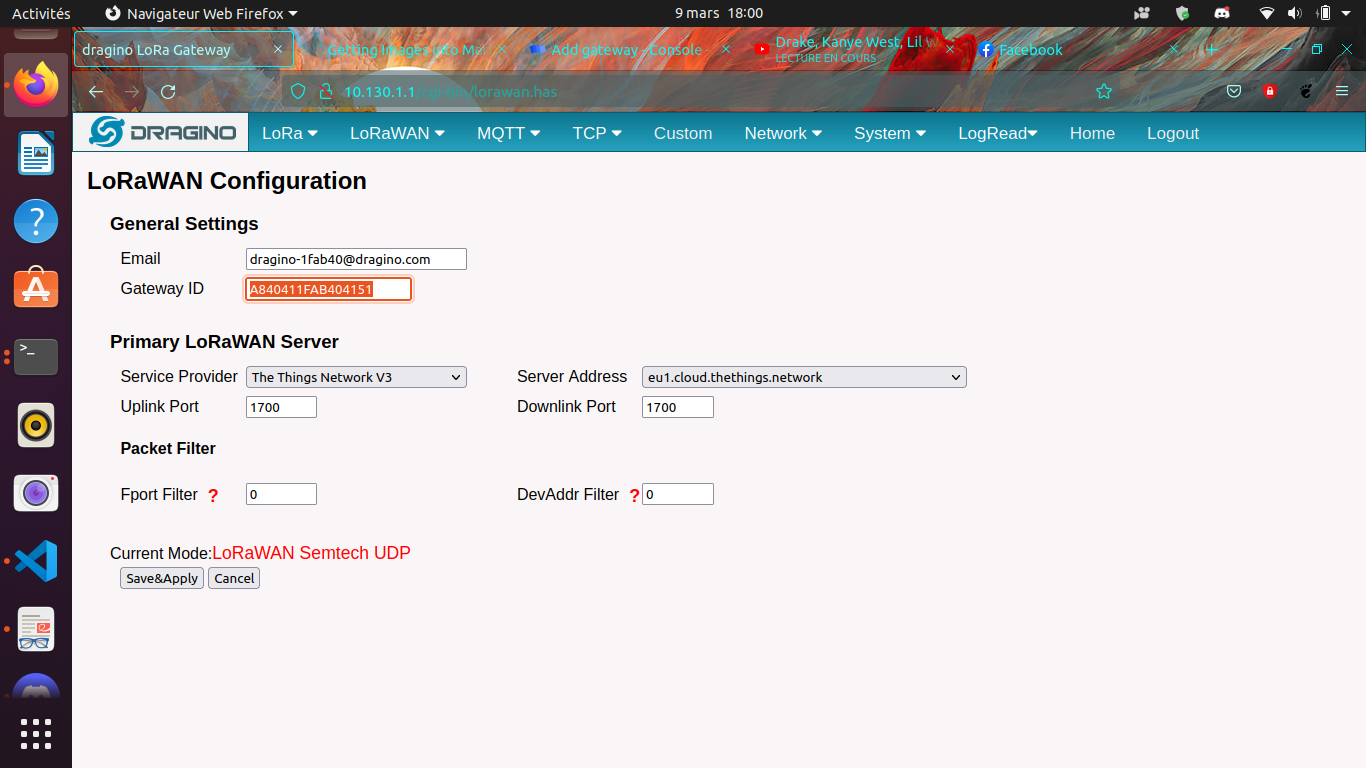
http://10.130.1.1(identifiants par défautroot/dragino) et connecter la Dragino, en client WiFi, à votre box ou partage smartphone. - Relever le Gateway EUI (onglet LoRa), choisir
TTN v3 et le serveur
eu1.cloud.thethings.network.
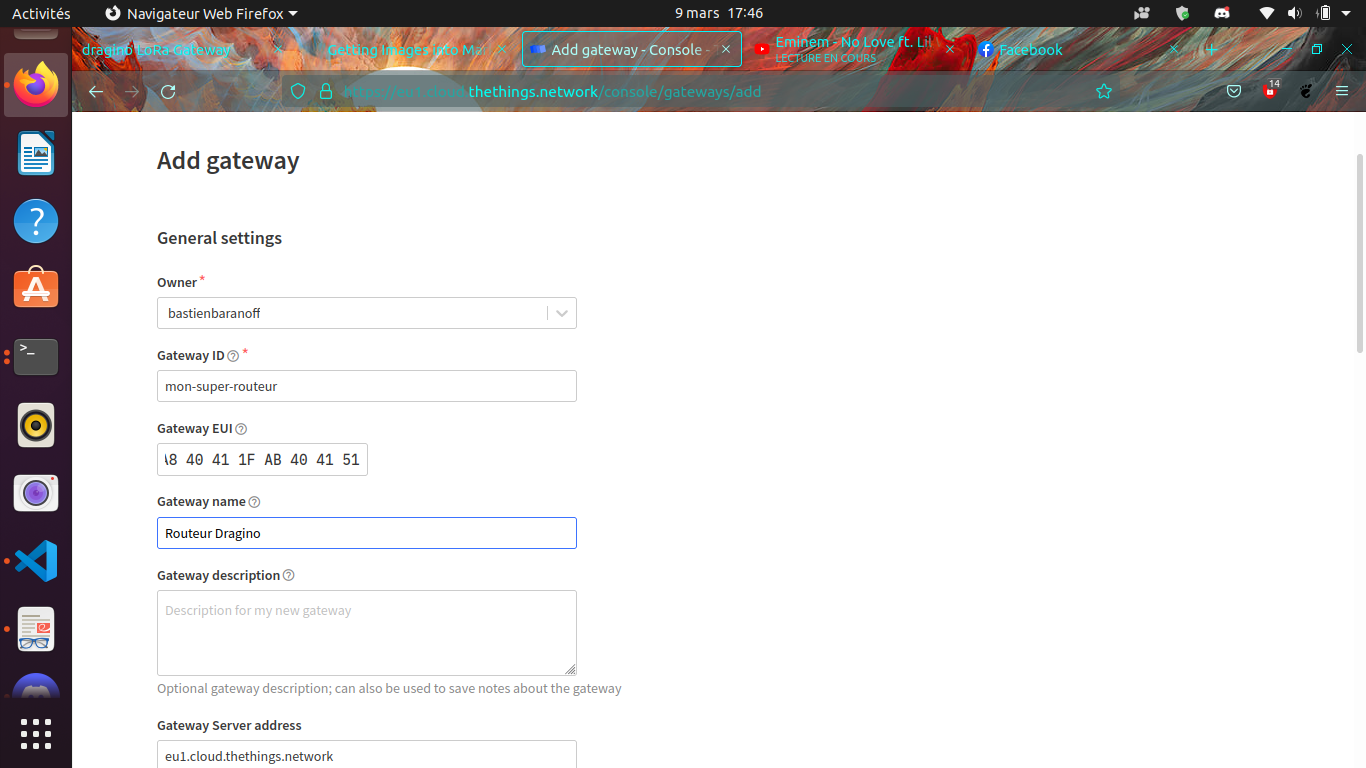
Côté TTN, créer la passerelle avec ce Gateway EUI,
un ID unique, et le serveur eu1.cloud.thethings.network. La
passerelle est alors connectée au réseau LoRaWAN.
2. L’objet connecté — Raspberry Pi
2.1 Carte SD
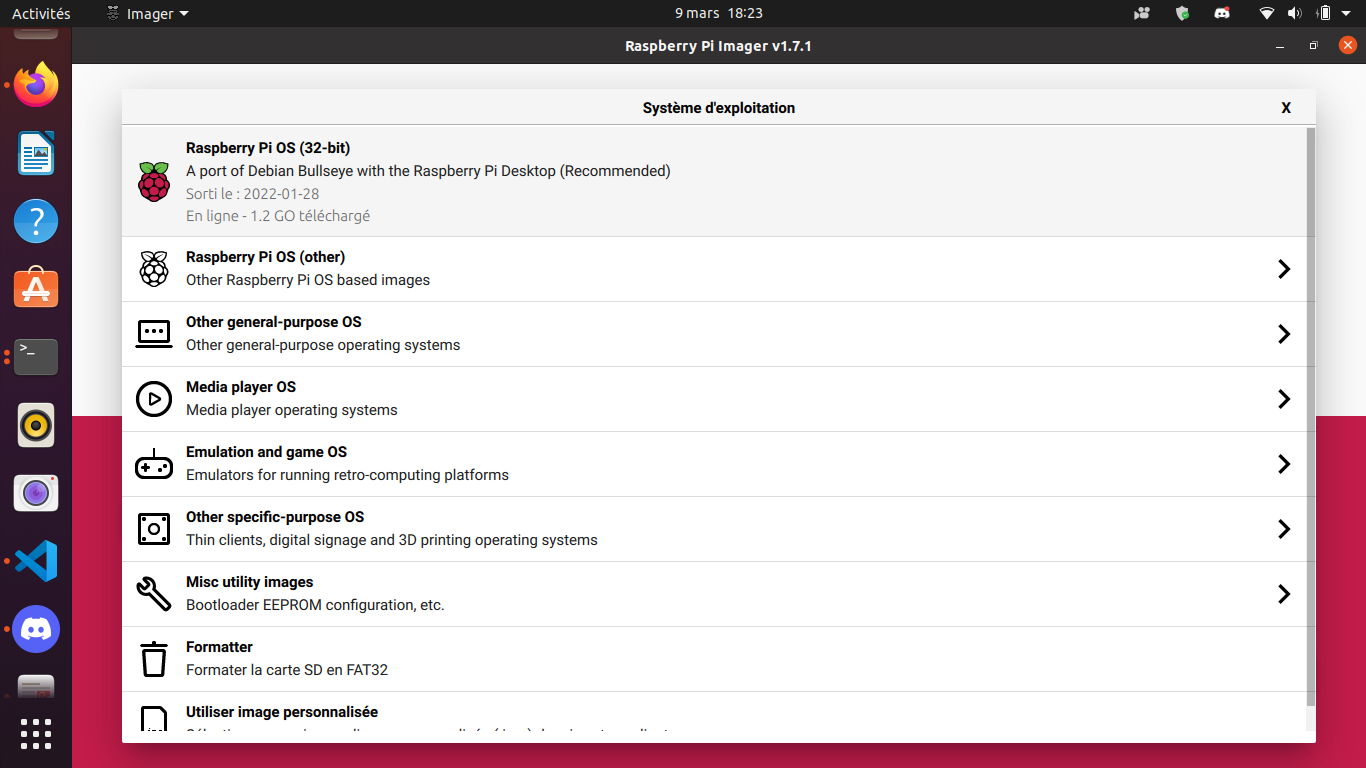
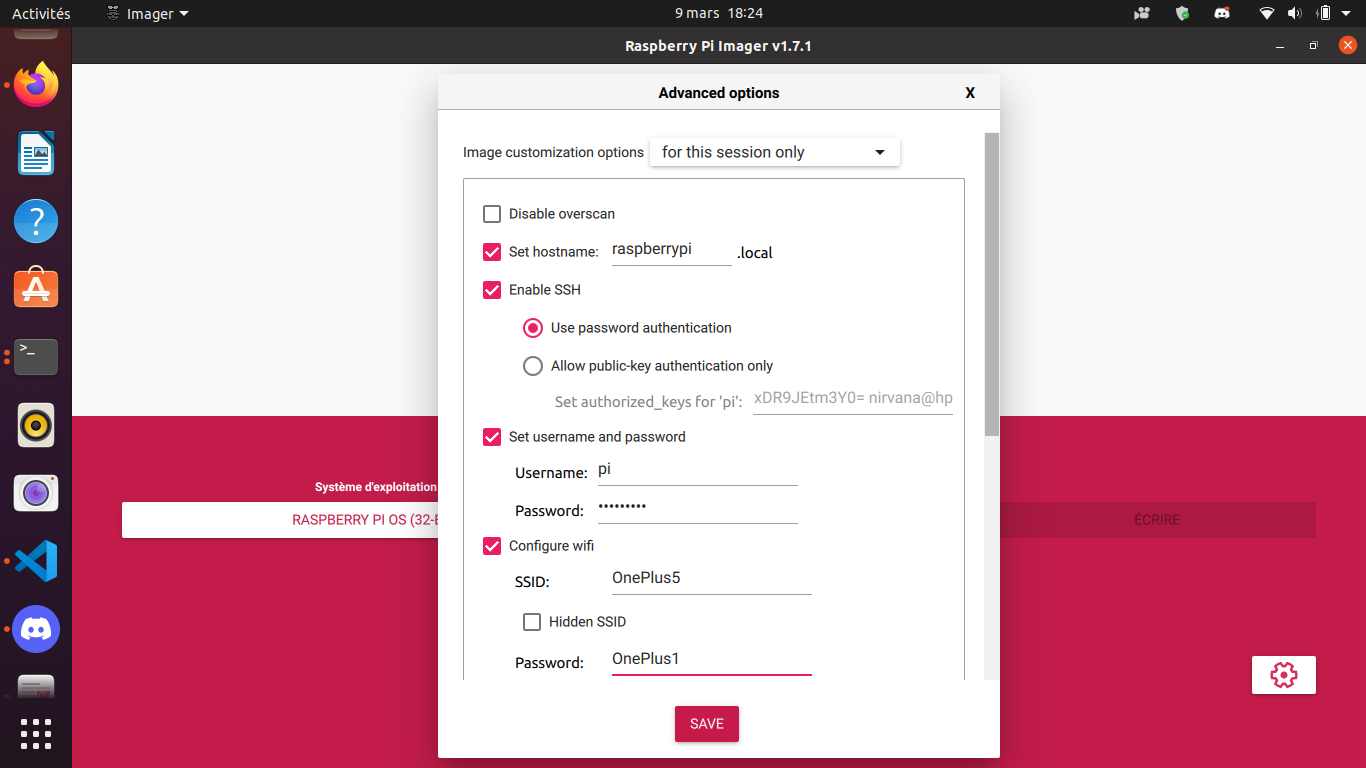
Avec Raspberry Pi Imager
(sudo snap install rpi-imager), écrire Debian
Bullseye ; dans les options, activer SSH
(pi / raspberry), le WiFi et
le hostname raspberry.local.
Trouver le Pi sur le réseau puis s’y connecter :
nmap 192.168.1.1-254 -p 22          # ou : sudo arp -a
ssh pi@raspberrypi.local
2.2 Paquets & GPS
sudo apt update && sudo apt upgrade
sudo apt install git device-tree-compiler python3-crypto python3-nmea2 \
  python3-rpi.gpio python3-serial python3-spidev python3-configobj \
  gpsd libgps-dev gpsd-clients python3-pip
pip3 install simplecayennelpp
git clone https://github.com/bbaranoff/libgps && cd libgps && make && sudo make install && sudo ldconfig
Configurer gpsd (/etc/default/gpsd) sur
le port série, puis activer l’UART et le SPI dans
/boot/config.txt :
# /etc/default/gpsd
START_DAEMON="true"
DEVICES="/dev/ttyAMA0"
GPSD_OPTIONS="-n"
# /boot/config.txt
enable_uart=1
dtoverlay=miniuart-bt
dtoverlay=spi-gpio-csCompiler l’overlay SPI du HAT Dragino :
git clone https://github.com/computenodes/dragino && cd dragino/overlay
dtc -@ -I dts -O dtb -o spi-gpio-cs.dtbo spi-gpio-cs-overlay.dts
sudo cp spi-gpio-cs.dtbo /boot/overlays/ && sudo reboot
2.3 Script d’émission — GPS → CayenneLPP → LoRaWAN
test_cayenne.py lit la position via
gpsd, l’emballe au format CayenneLPP,
et l’émet en LoRaWAN :
import gpsd, binascii
from dragino import Dragino
from simplecayennelpp import CayenneLPP

gpsd.connect()
p = gpsd.get_current()
lpp = CayenneLPP(); lpp.addGPS(1, p.lat, p.lon, p.alt)
payload = list(lpp.getBuffer())

D = Dragino("/home/pi/dragino/dragino.ini")
D.join()
while not D.registered():
    print("Waiting for JOIN ACCEPT"); sleep(2)
D.send_bytes(payload)          # position envoyée
Planifié chaque minute par cron
(* * * * * /home/pi/gpscron).
2.4 Clés LoRaWAN (OTAA)
Dans /home/pi/dragino/dragino.ini, mode
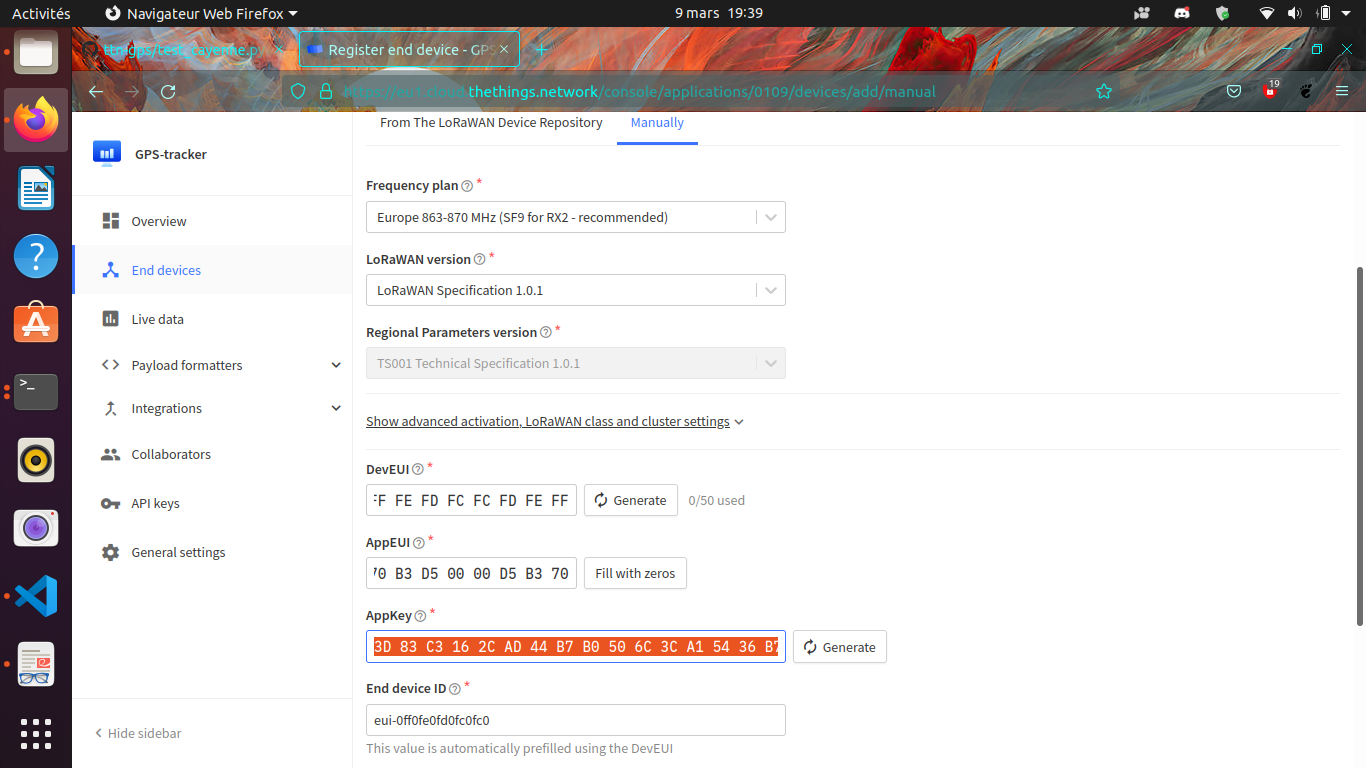
OTAA avec DevEUI / AppEUI / AppKey
(clé à haute entropie, attention à l’ordre MSB/LSB
entre le Pi et TTN) :
auth_mode = otaa
deveui = 0xFF,0xFE,0xFD,0xFC,0xFC,0xFD,0xFE,0xFF
appeui = 0x70,0xB3,0xD5,0x00,0x00,0xD5,0xB3,0x70
appkey = 0x3D,0x83,0xC3,0x16,0x2C,0xAD,0x44,0xB7,0xB0,0x50,0x6C,0x3C,0xA1,0x54,0x36,0xB7
spreading_factor = 7
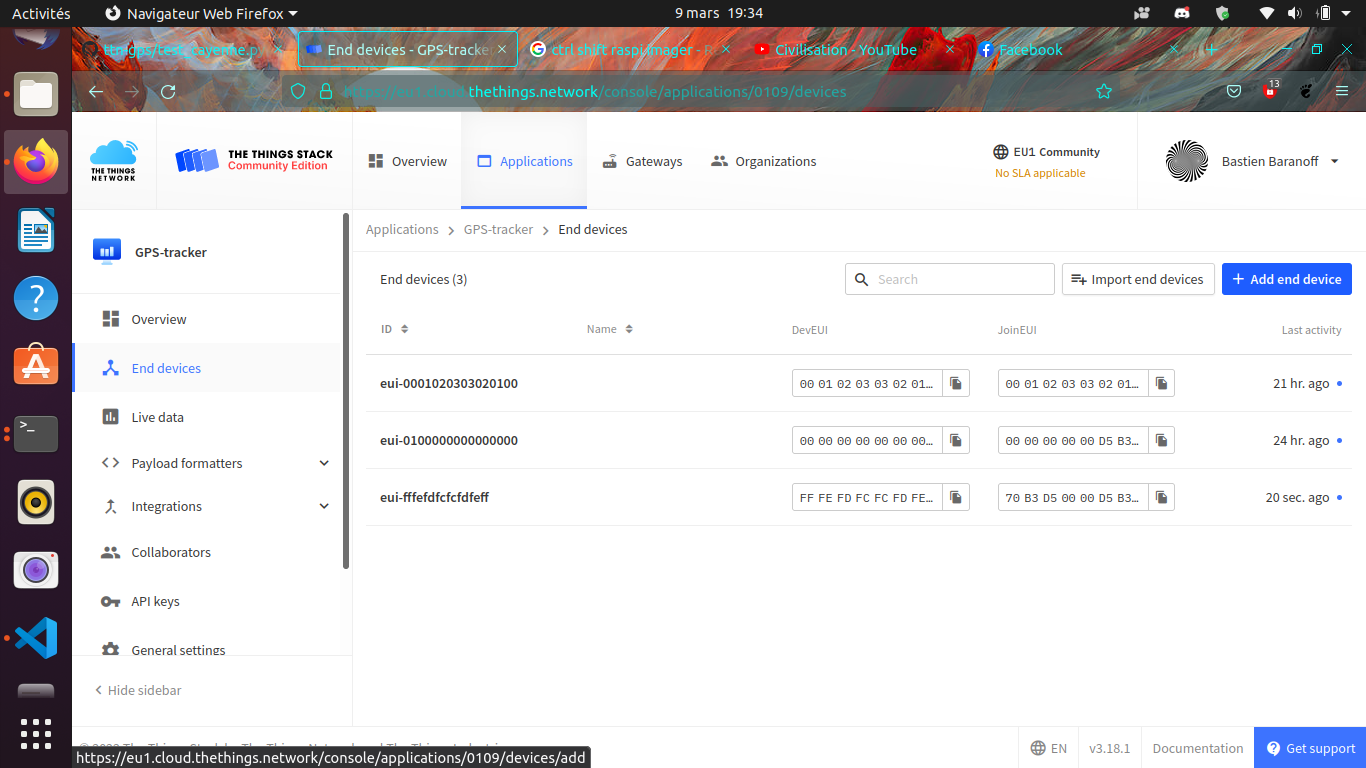
3. Enregistrer l’end-device sur TTN
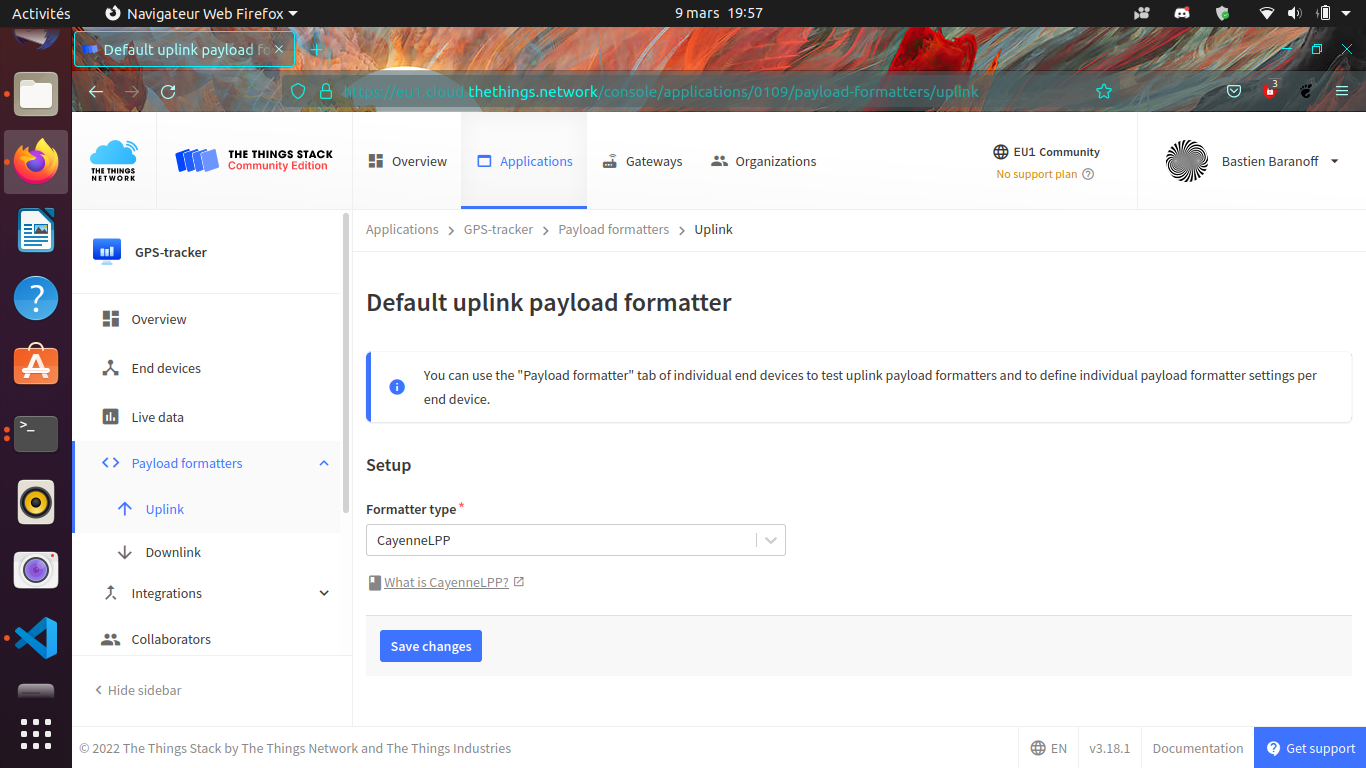
Application → Create, puis End devices → + Add, en reportant les mêmes DevEUI / AppEUI / AppKey. Choisir le format CayenneLPP.
**Faire accrocher le GPS.** Mettre le Pi à l'heure (`sudo ntpdate fr.pool.ntp.org`),
le sortir en extérieur, **retirer le jumper Tx** de la Dragino et attendre le **fix
3D** (LED verte clignotante), puis **remettre le jumper Tx**.
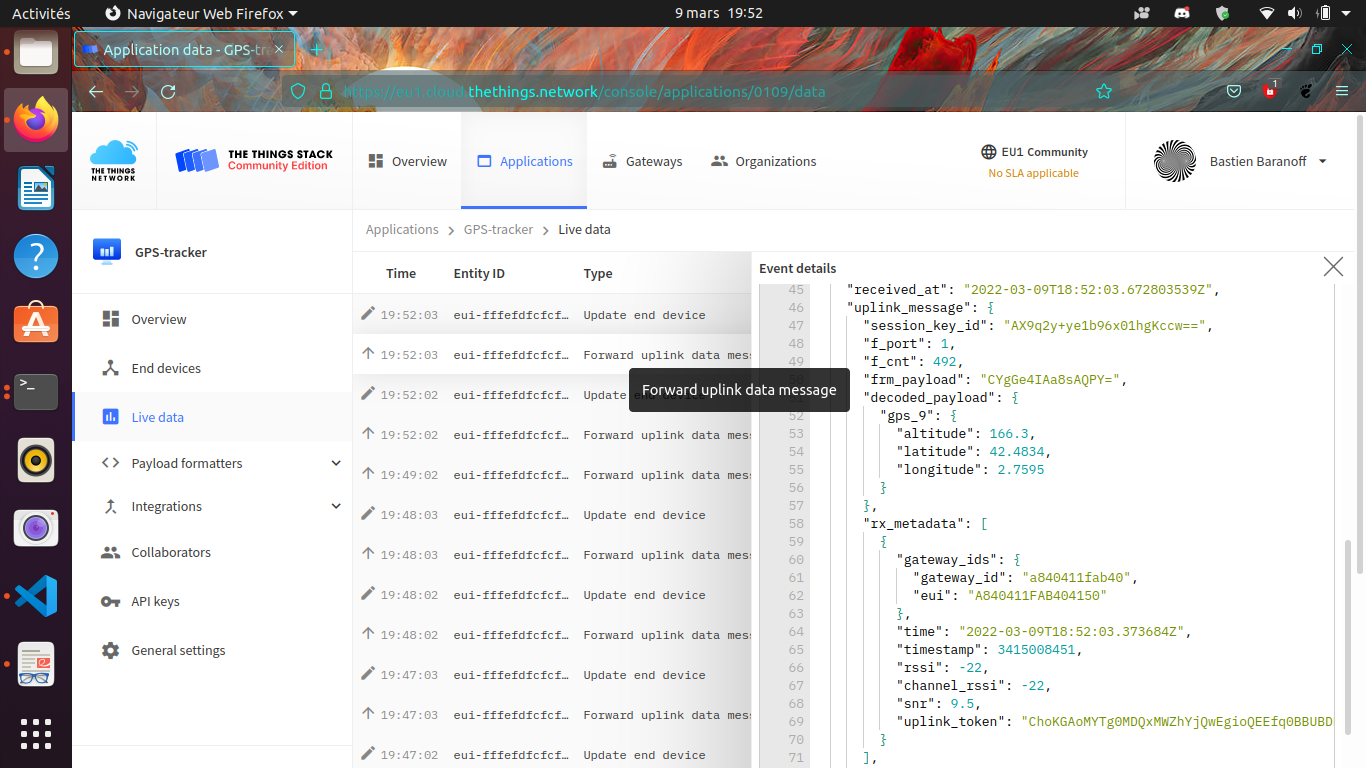
Les trames remontent alors sur TTN :
4. Visualiser sur Cayenne
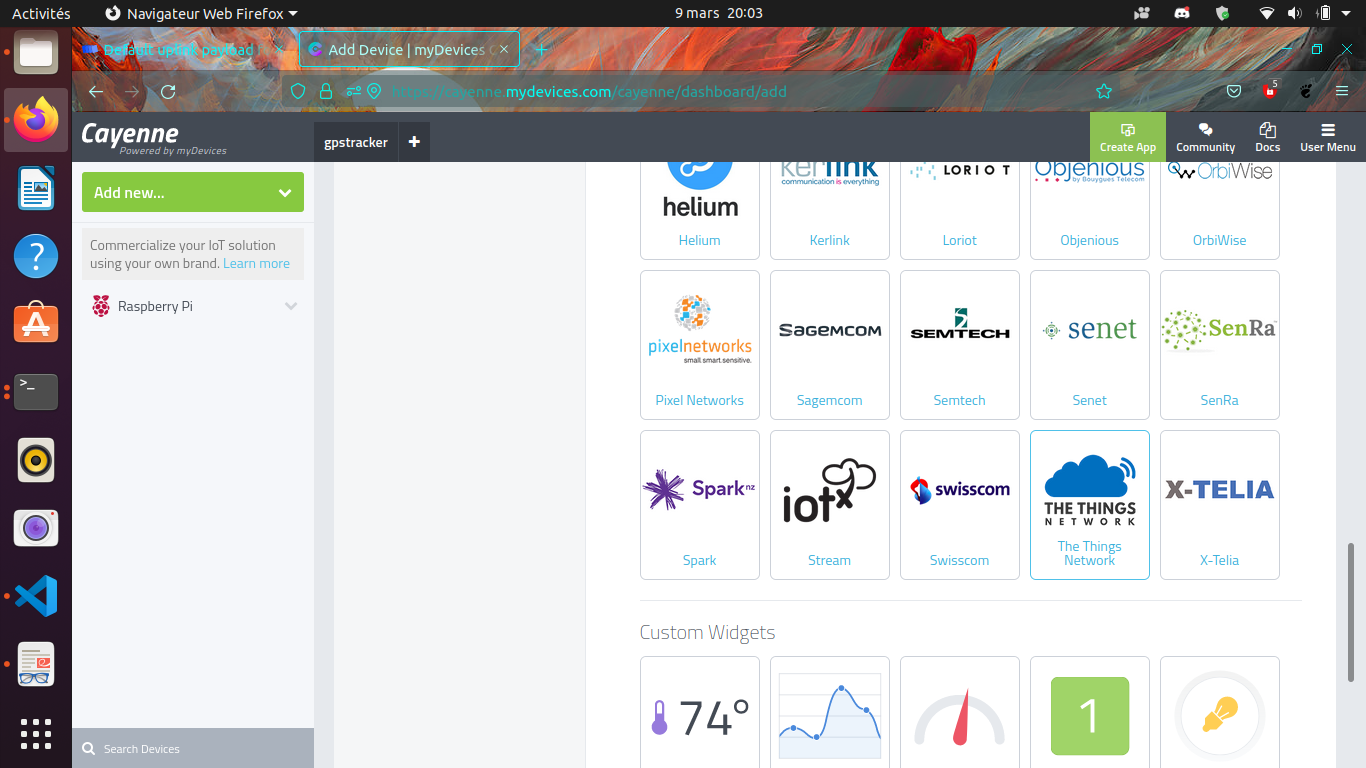
Sur mydevices.com, créer un compte Cayenne, sélectionner The Things Network, ajouter un Dragino RPi Hat avec son DevEUI.
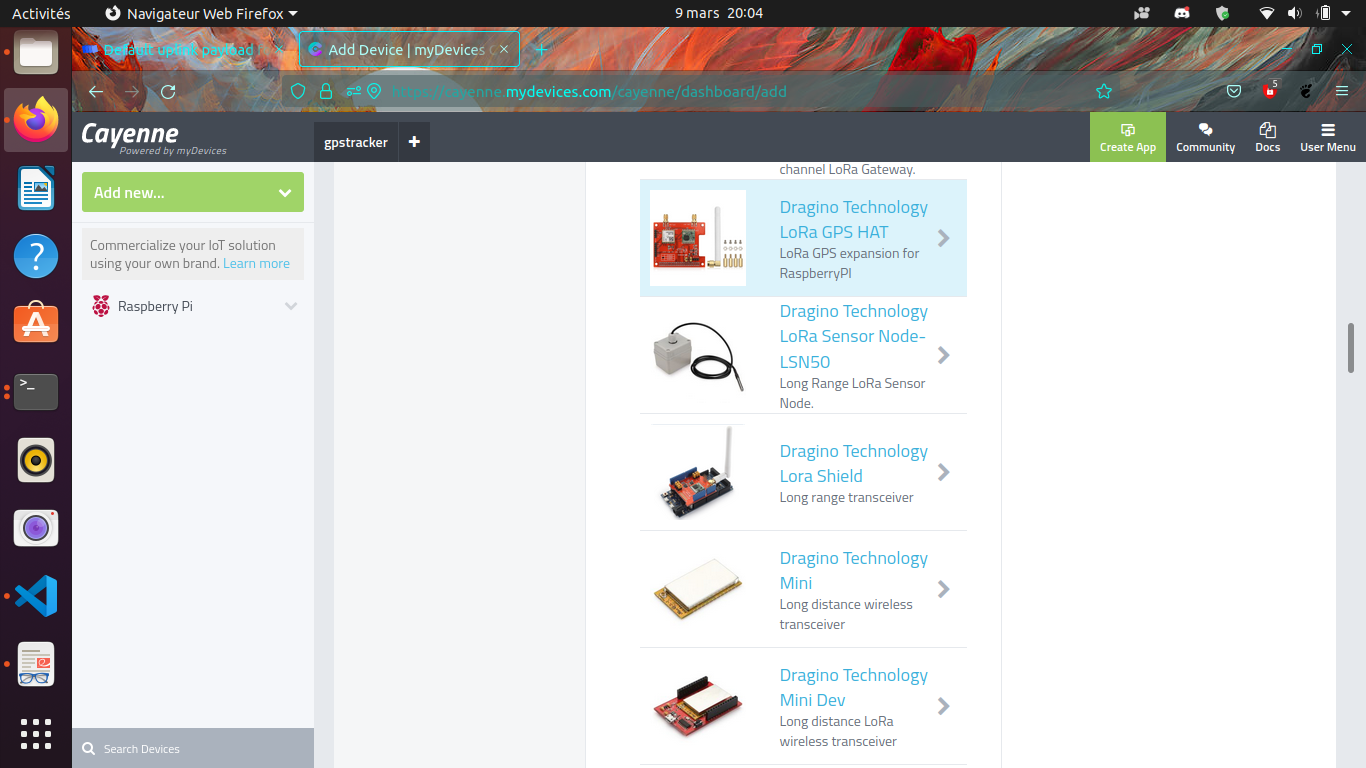
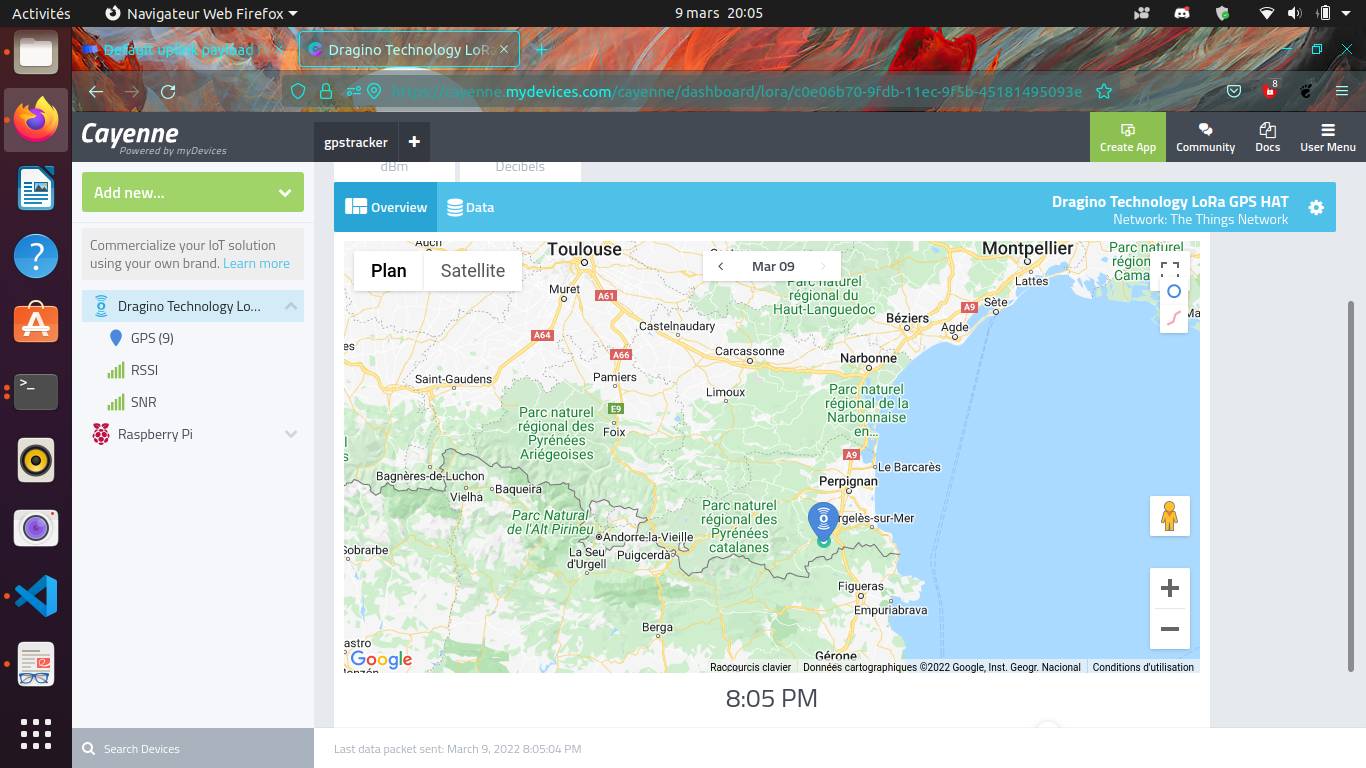
Position GPS en direct sur la carte. 🛰️
→ Dépôts : ttn-gps ·
lora
(install ChirpStack + ThingsBoard) · libgps.
ADS-B — recevoir les avions
ADS-B (Automatic Dependent Surveillance–Broadcast) : chaque avion diffuse en clair sa position à 1090 MHz, sans authentification ni chiffrement. Un simple SDR suffit pour tout recevoir — et la même ouverture rend, en principe, l’injection d’aéronefs fantômes possible.
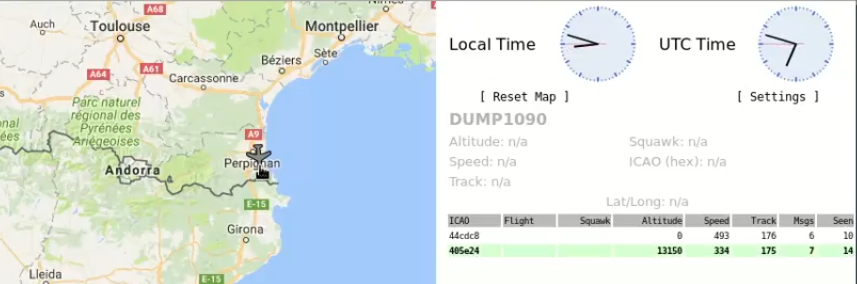
Recevoir
Avec une RTL-SDR (~10 €) et dump1090 :
# décodage Mode S / ADS-B + carte temps réel (http://localhost:8080)
dump1090 --interactive --net
# antenne accordée 1090 MHz ; un filtre SAW améliore nettement la portée
flowchart LR
A["Avions"] -->|"1090 MHz (en clair)"| SDR["RTL-SDR"]
SDR --> D["dump1090"]
D --> M["carte temps réel"]Les trames décodées livrent l’ICAO (identifiant 24 bits), l’indicatif, l’altitude, la vitesse, le cap et la position (encodée en CPR) — tracés en direct sur une carte, à la manière d’un Flightradar maison.
Le point de sécurité
L’ADS-B remplace peu à peu le radar secondaire, mais rien n’authentifie l’émetteur :
- écoute passive triviale (surveillance du ciel local sans aucun accès) ;
- spoofing — injecter des trames d’aéronefs inexistants est réalisable avec un SDR émetteur ; à ne démontrer qu’en laboratoire / bande de test, jamais sur l’air réel.
→ Outils : dump1090
· software-defined-radio.
Vue d’ensemble : Abstract radio.